01 / ARIA
Multirotori, ali fisse, VTOL
Assetto, navigazione, motori brushless, ESC e telemetria. Per il controllo di volo servono firmware e controller dedicati.
Copter · Plane / VTOLFoto: documentazione ArduPilot. Fonte e contestoLABORATORIO / ROBOTICA MOBILE
Scegli il mezzo, componi la scheda funzionale e studia energia, sensori e comandi. Porta la logica nel diagramma Arduino, anche dal telefono.
Costruisci un progetto ↓01 / ARIA
Assetto, navigazione, motori brushless, ESC e telemetria. Per il controllo di volo servono firmware e controller dedicati.
Copter · Plane / VTOLFoto: documentazione ArduPilot. Fonte e contesto
02 / ACQUA
Propulsori, tenuta, profondità e collegamento dati. Percorsi distinti per navigazione in superficie e robot subacquei.
Barche · ArduSubFoto: documentazione ArduPilot. Fonte e contesto
03 / TERRA
Driver DC, encoder, sensori e gestione dell’energia. Inizia dalla logica su banco prima del movimento reale.
Manuale RoverFoto: documentazione ArduPilot. Fonte e contestoSIMULATORE / TELECOMANDO
Due stick in disposizione Mode 2. Modello cinematico didattico con comandi centrati e ritorno a zero al rilascio: non replica un radiocomando con gas mantenuto, né l’aerodinamica, il galleggiamento o un autopilota. Nessun comando viene trasmesso a un mezzo reale.
Gamepad opzionale: richiede supporto del browser e mappatura standard. Non è un collegamento radio al drone.
Trascina gli stick con uno o due dita, oppure usa i cursori accessibili.
Fino a 8 pulsanti, salvati su questo dispositivo. Scegli un’azione simulata e personalizza il nome.
01 / COMPONI
Tocca un componente per aggiungerlo. I modelli iniziali sostituiscono la distinta; i progetti si salvano su questo browser.
È una composizione a blocchi: non genera piste PCB, Gerber né un cablaggio verificato. I componenti «Documentazione» entrano nella distinta ma non sono emulati o inclusi automaticamente nel firmware.
02 / ENERGIA
Modello a tensione e consumo costanti. Il generatore è una sorgente esterna netta: il recupero mosso dal veicolo non è energia gratuita. Il modello non simula carica, picchi di corrente o dinamica di volo.
03 / SCHEMA
Generatore o pannello: collegamento tramite regolatore di carica compatibile con la batteria, non direttamente ai pin. Tensione e corrente richiedono sensori o condizionamento adeguati; non collegare la batteria ad A0.
04 / PROGRAMMA
Progetto ausiliario di prova: legge A0/A1, controlla una soglia ADC e un interblocco, comanda un carico PWM DC su D5. Per aerei e ROV il carico resta un simulatore da banco, non un ESC o un autopilota.
Valori dimostrativi: imposta fondo scala e soglia secondo circuito, calibrazione e batteria reali. Il confronto nel Flow usa conteggi ADC, non volt. A1 è predisposto per le tue condizioni sulla corrente, senza conversione automatica in ampere.
| Segnale | Pin UNO | Significato |
|---|---|---|
| Tensione batteria | A0 | Ingresso condizionato 0–5 V, ADC 0–1023 |
| Corrente | A1 | Uscita analogica condizionata, scala da calibrare |
| Arresto / acqua | D2 | HIGH = arresto; ingresso con livello definito esternamente |
| Carico di prova | D5 | PWM 0–255 verso driver DC |
| Allarme | D8 | LED con resistenza o buzzer con driver |
Nuovi blocchi: PWM, analogico → PWM, spegni e termina; interblocco continuo anche durante un timer. Il modello non implementa PID di assetto, GPS, comunicazione radio o pilotaggio ESC. Lo spegnimento del carico è una prova da banco, non una procedura di emergenza in volo.
05 / BIBLIOTECA INTERNAZIONALE
Selezione verificata il 18 ottobre 2026. Risorse principalmente in inglese, spiegazioni Atlante in italiano. Le immagini restano attribuite ai rispettivi autori; i video esterni si caricano solo su richiesta.
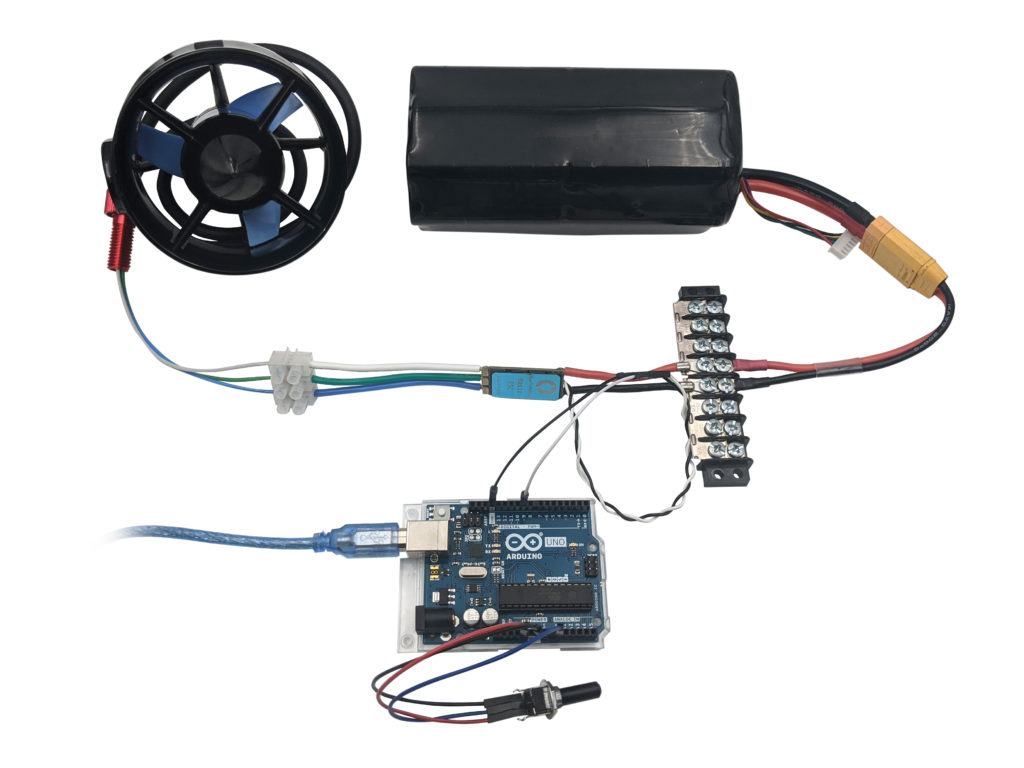
Foto, cablaggio e tutorial del produttore.
Guida Blue Robotics ↗Apri su YouTube ↗Manuale fotografico BlueROV2 e video sul controllo di tenuta.
Manuale Blue Robotics ↗Apri su YouTube ↗Applicazione presentata nella documentazione ArduPilot.
Applicazioni Rover ↗Apri su YouTube ↗I video sono collegati dalle guide ufficiali; riproduzione, disponibilità e sottotitoli dipendono da YouTube. Nessuna verifica integrale del contenuto audiovisivo effettuata.
Simulatore ArduPilot SITL · Driver motore Arduino · INA219 · INA226